 ×
Quando si lavora su progetti di visione multi-camera, VIO/SLAM o percezione robotica, molti ingegneri si pongono la stessa domanda: scegliere un'interfaccia MIPI CSI-2 a 2 o a 4 lane?
Chiedendo in giro, la risposta è spesso: «Dipende dalla larghezza di banda». Tuttavia, la scelta dell'hardware può diventare sempre più confusa. Alcune schede dispongono di una sola porta a 4 lane, lasciando così nessun collegamento per una seconda telecamera. Altre utilizzano una configurazione fissa a 2 lane, incapace di far funzionare una telecamera ad alta risoluzione alla sua frequenza fotogrammi massima. Spesso si confondono anche il numero di lane, la larghezza di banda per singola lane e la qualità dell'immagine. Si presume che più lane significhino immagini migliori, ma l'hardware effettivamente fornito dimostra spesso il contrario.
Questo articolo si concentra su una domanda pratica: quante lane ha realmente bisogno la vostra telecamera? Fornisce un metodo decisionale da applicare nei progetti futuri.
MIPI CSI-2 è un’interfaccia per fotocamere ampiamente utilizzata nella visione artificiale embedded. Trasferisce dati immagine grezzi dal sensore al processore. Un data lane è paragonabile a una corsia di un’autostrada: più corsie consentono il trasporto simultaneo di una maggiore quantità di dati.
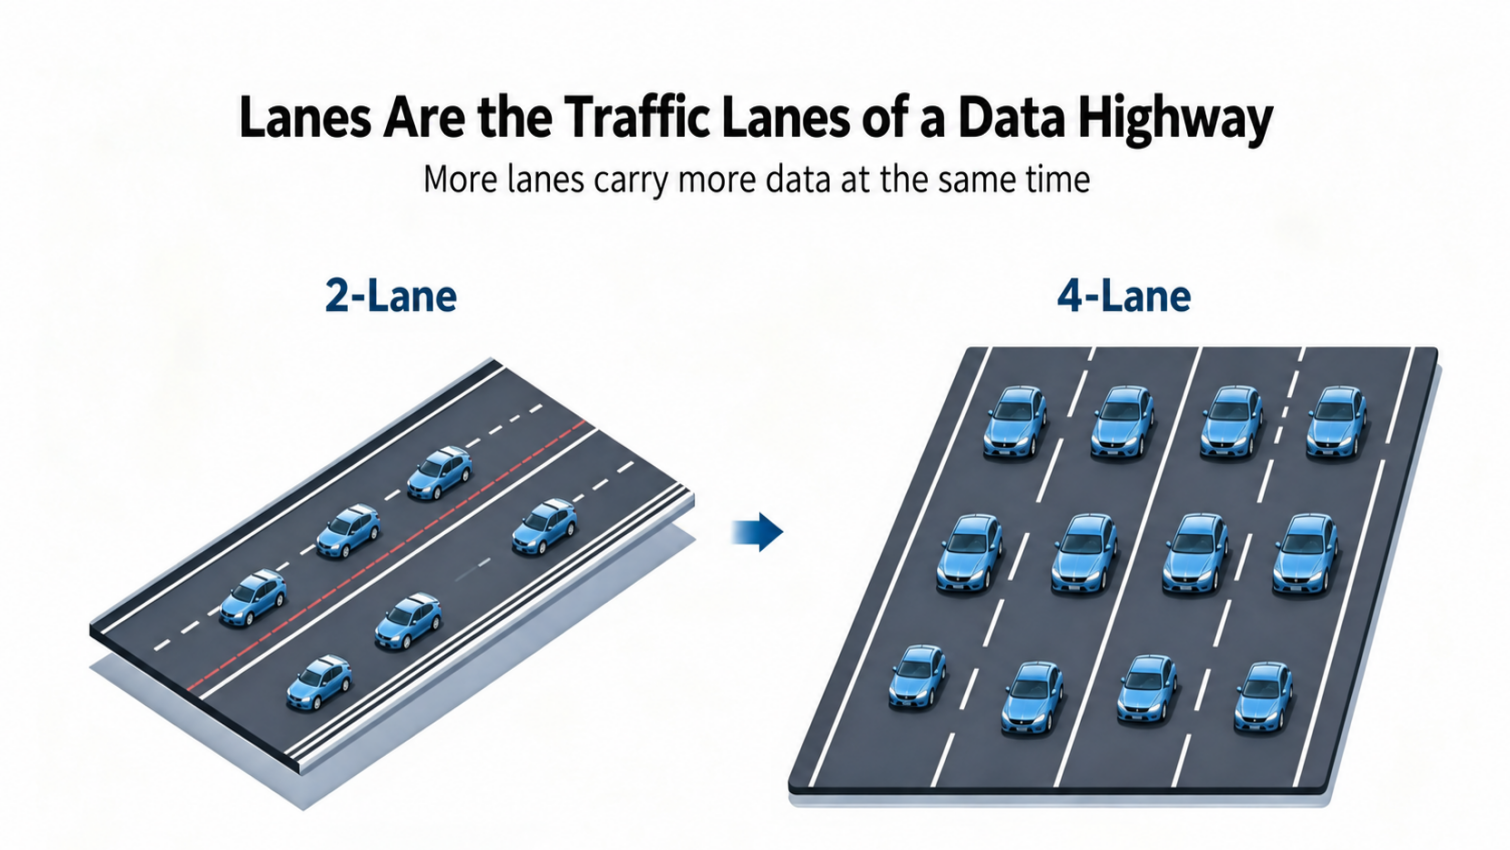
Con il livello fisico D-PHY, la velocità massima per singola corsia è di circa 2,5 Gbps. Una configurazione a 2 corsie offre quindi una larghezza di banda totale di circa 3–5 Gbps, rendendola adatta a sensori con otturatore globale a risoluzione bassa o media e a frequenze di aggiornamento moderate o elevate. Una configurazione a 4 corsie offre invece circa 6–10 Gbps, idonea per l’output di immagini ad alta risoluzione e ad alta frequenza di aggiornamento.
Una distinzione fondamentale va sottolineata: il numero di corsie determina la larghezza di banda di trasmissione, non la qualità dell’immagine finale. Quest’ultima dipende dal sensore, dall’ottica e dall’elaborazione effettuata dall’ISP. Tali aspetti non vanno confusi.
Confronto |
a 2 corsie |
a 4 corsie |
Larghezza di banda teorica |
3–5 Gbps |
6–10 Gbps |
Sensori tipici |
AR0234 a 60 fps, OV9281 a 120 fps, IMX415 a 10 fps, ecc. |
IMX464 a 90 fps, IMX415 a 90 fps, IMX662 a 90 fps e altri sensori ad alta risoluzione o per condizioni di scarsa illuminazione |
Vantaggi |
Meno pin, cavi a minor costo, maggiore numero di connessioni per telecamere nei sistemi multi-telecamera e minore consumo energetico |
Ampia larghezza di banda per risoluzioni elevate e alte frequenze di aggiornamento, con trasferimento stabile di flussi di dati RAW di grandi dimensioni |
Limitazioni |
La larghezza di banda diventa limitata a risoluzioni e frequenze di aggiornamento elevate; i dati RAW10/RAW12 potrebbero impedire il funzionamento alla frequenza di aggiornamento massima |
Maggior numero di pin sul cavo, costo superiore e maggiore utilizzo delle risorse PHY del SoC, con conseguente riduzione del numero di telecamere collegabili |
Uscita tipica |
1080p a 120 fps; 2K a 60 fps |
4 MP a 90 fps; 4K da 30 a 60 fps Uscita RAW ad alta risoluzione stabile |
Come punto di partenza, scegliere l’interfaccia a 4 corsie per risoluzioni elevate, alte frequenze di aggiornamento e dati RAW ad elevata profondità di bit. Scegliere invece l’interfaccia a 2 corsie per sistemi multi-telecamera, budget più ristretti in termini di costo ed energia oppure requisiti meno stringenti riguardo risoluzione e frequenza di aggiornamento. Tuttavia, la larghezza di banda non è l’unico fattore determinante. Le seguenti considerazioni hardware potrebbero modificare tale scelta iniziale.
La difficoltà risiede spesso non nei calcoli di larghezza di banda, ma in un vincolo hardware facile da trascurare: il processore dispone di un insieme fisso di risorse CSI PHY che possono essere condivise e riconfigurate.
Prendendo ad esempio i processori Rockchip della serie RK, le risorse CSI PHY possono essere configurate come due connessioni a 4 corsie oppure come quattro connessioni a 2 corsie. Non è tuttavia possibile far funzionare contemporaneamente tutte e quattro le telecamere in modalità a 4 corsie.
Ciò crea un compromesso pratico:
Assegnare maggiore larghezza di banda a ciascuna telecamera riduce il numero totale di telecamere che il sistema può supportare. Collegare un numero maggiore di telecamere significa rinunciare a parte della larghezza di banda disponibile per ciascuna telecamera.
La scelta del numero di corsie rappresenta quindi un compromesso tra larghezza di banda per telecamera e numero di telecamere collegate, piuttosto che una decisione basata esclusivamente sui requisiti di un singolo sensore.
Il numero di corsie determina la larghezza di banda di trasmissione, non la qualità dell’immagine. Se un sensore emette dati su sole 2 corsie, collegarlo a un’interfaccia da 4 corsie non migliora l’immagine: spreca semplicemente risorse hardware e aumenta il costo della lista materiali (BOM).
Per la VIO e la visione stereoscopica multi-camera, la sincronizzazione hardware a livello di microsecondi tra le telecamere è più importante della larghezza di banda. Senza sincronizzazione hardware, i timestamp dei frame possono risultare sfasati, causando il fallimento degli algoritmi di mappatura SLAM e di posizionamento VIO.
Alcune piattaforme offrono soltanto una sincronizzazione software, con errori dell’ordine dei millisecondi. Ciò può renderle praticamente inutilizzabili in applicazioni robotiche dinamiche. La sincronizzazione può influenzare il successo del progetto più dello stesso numero di corsie.
Piuttosto che partire esclusivamente dalle cifre relative alla larghezza di banda, segui questi quattro passi.
Per applicazioni con otturatore globale a 1080p o inferiore—ad esempio VIO per robot umanoidi, ispezione industriale e vista panoramica a 360 gradi—la larghezza di banda a 2 corsie è sufficiente per sensori come l’AR0234 e l’OV9281. È inoltre una scelta comune per SLAM multi-camera.
Se l’applicazione richiede risoluzione 2,7K/4K, elevate frequenze dei fotogrammi, immagini RAW10/RAW12 ad alta profondità di bit o acquisizione in condizioni di scarsa illuminazione, è necessaria maggiore larghezza di banda per trasportare i dati grezzi. Scegliere la configurazione a 4 corsie.
Con un numero fisso di risorse PHY del processore, determinare innanzitutto il numero totale di telecamere, quindi calcolare la larghezza di banda disponibile per ciascuna telecamera. Quattro telecamere che operano ad alta risoluzione potrebbero richiedere un’allocazione pari a 2 corsie o inferiore per ciascuna telecamera. Un numero minore di telecamere ad alta risoluzione lascia più spazio per connessioni a 4 corsie.
Per VIO, SLAM e posizionamento multi-camera, verificare prioritariamente se la piattaforma supporta la sincronizzazione hardware dei frame a livello di microsecondi, anziché concentrarsi esclusivamente sulla larghezza di banda.
I cavi MIPI a quattro corsie richiedono più pin e hanno un costo maggiore. Per robot e dispositivi di ispezione compatti con spazio limitato, privilegiare le connessioni a due corsie per ridurre la complessità e il costo della progettazione hardware.
Il principio guida consiste nel privilegiare larghezza di banda sufficiente, numero di telecamere e sincronizzazione. Riservare le connessioni a quattro corsie alle telecamere che necessitano effettivamente di uscita ad alta risoluzione e alta larghezza di banda.
Nella pratica, i requisiti descritti sopra si verificano spesso contemporaneamente. Non si tratta sempre di una scelta esclusiva tra l’una e l’altra opzione:
Un robot umanoide potrebbe utilizzare due telecamere 4K per una percezione ambientale di alta qualità tramite interfacce a quattro corsie, oltre a due telecamere global shutter Full HD per il posizionamento VIO tramite interfacce a due corsie.
Un dispositivo industriale per ispezioni può utilizzare una telecamera a bassa luminosità con interfaccia a 4 corsie per un riconoscimento dettagliato, insieme a tre telecamere con otturatore globale a 2 corsie per l’evitamento degli ostacoli a vista panoramica.
Le schede convenzionali possono offrire soltanto connessioni a 4 corsie per due telecamere, oppure soltanto connessioni a 2 corsie che limitano le prestazioni ad alta risoluzione. Esiste una scheda che combini interfacce a 4 e a 2 corsie, supportando al contempo la sincronizzazione hardware tra quattro telecamere?
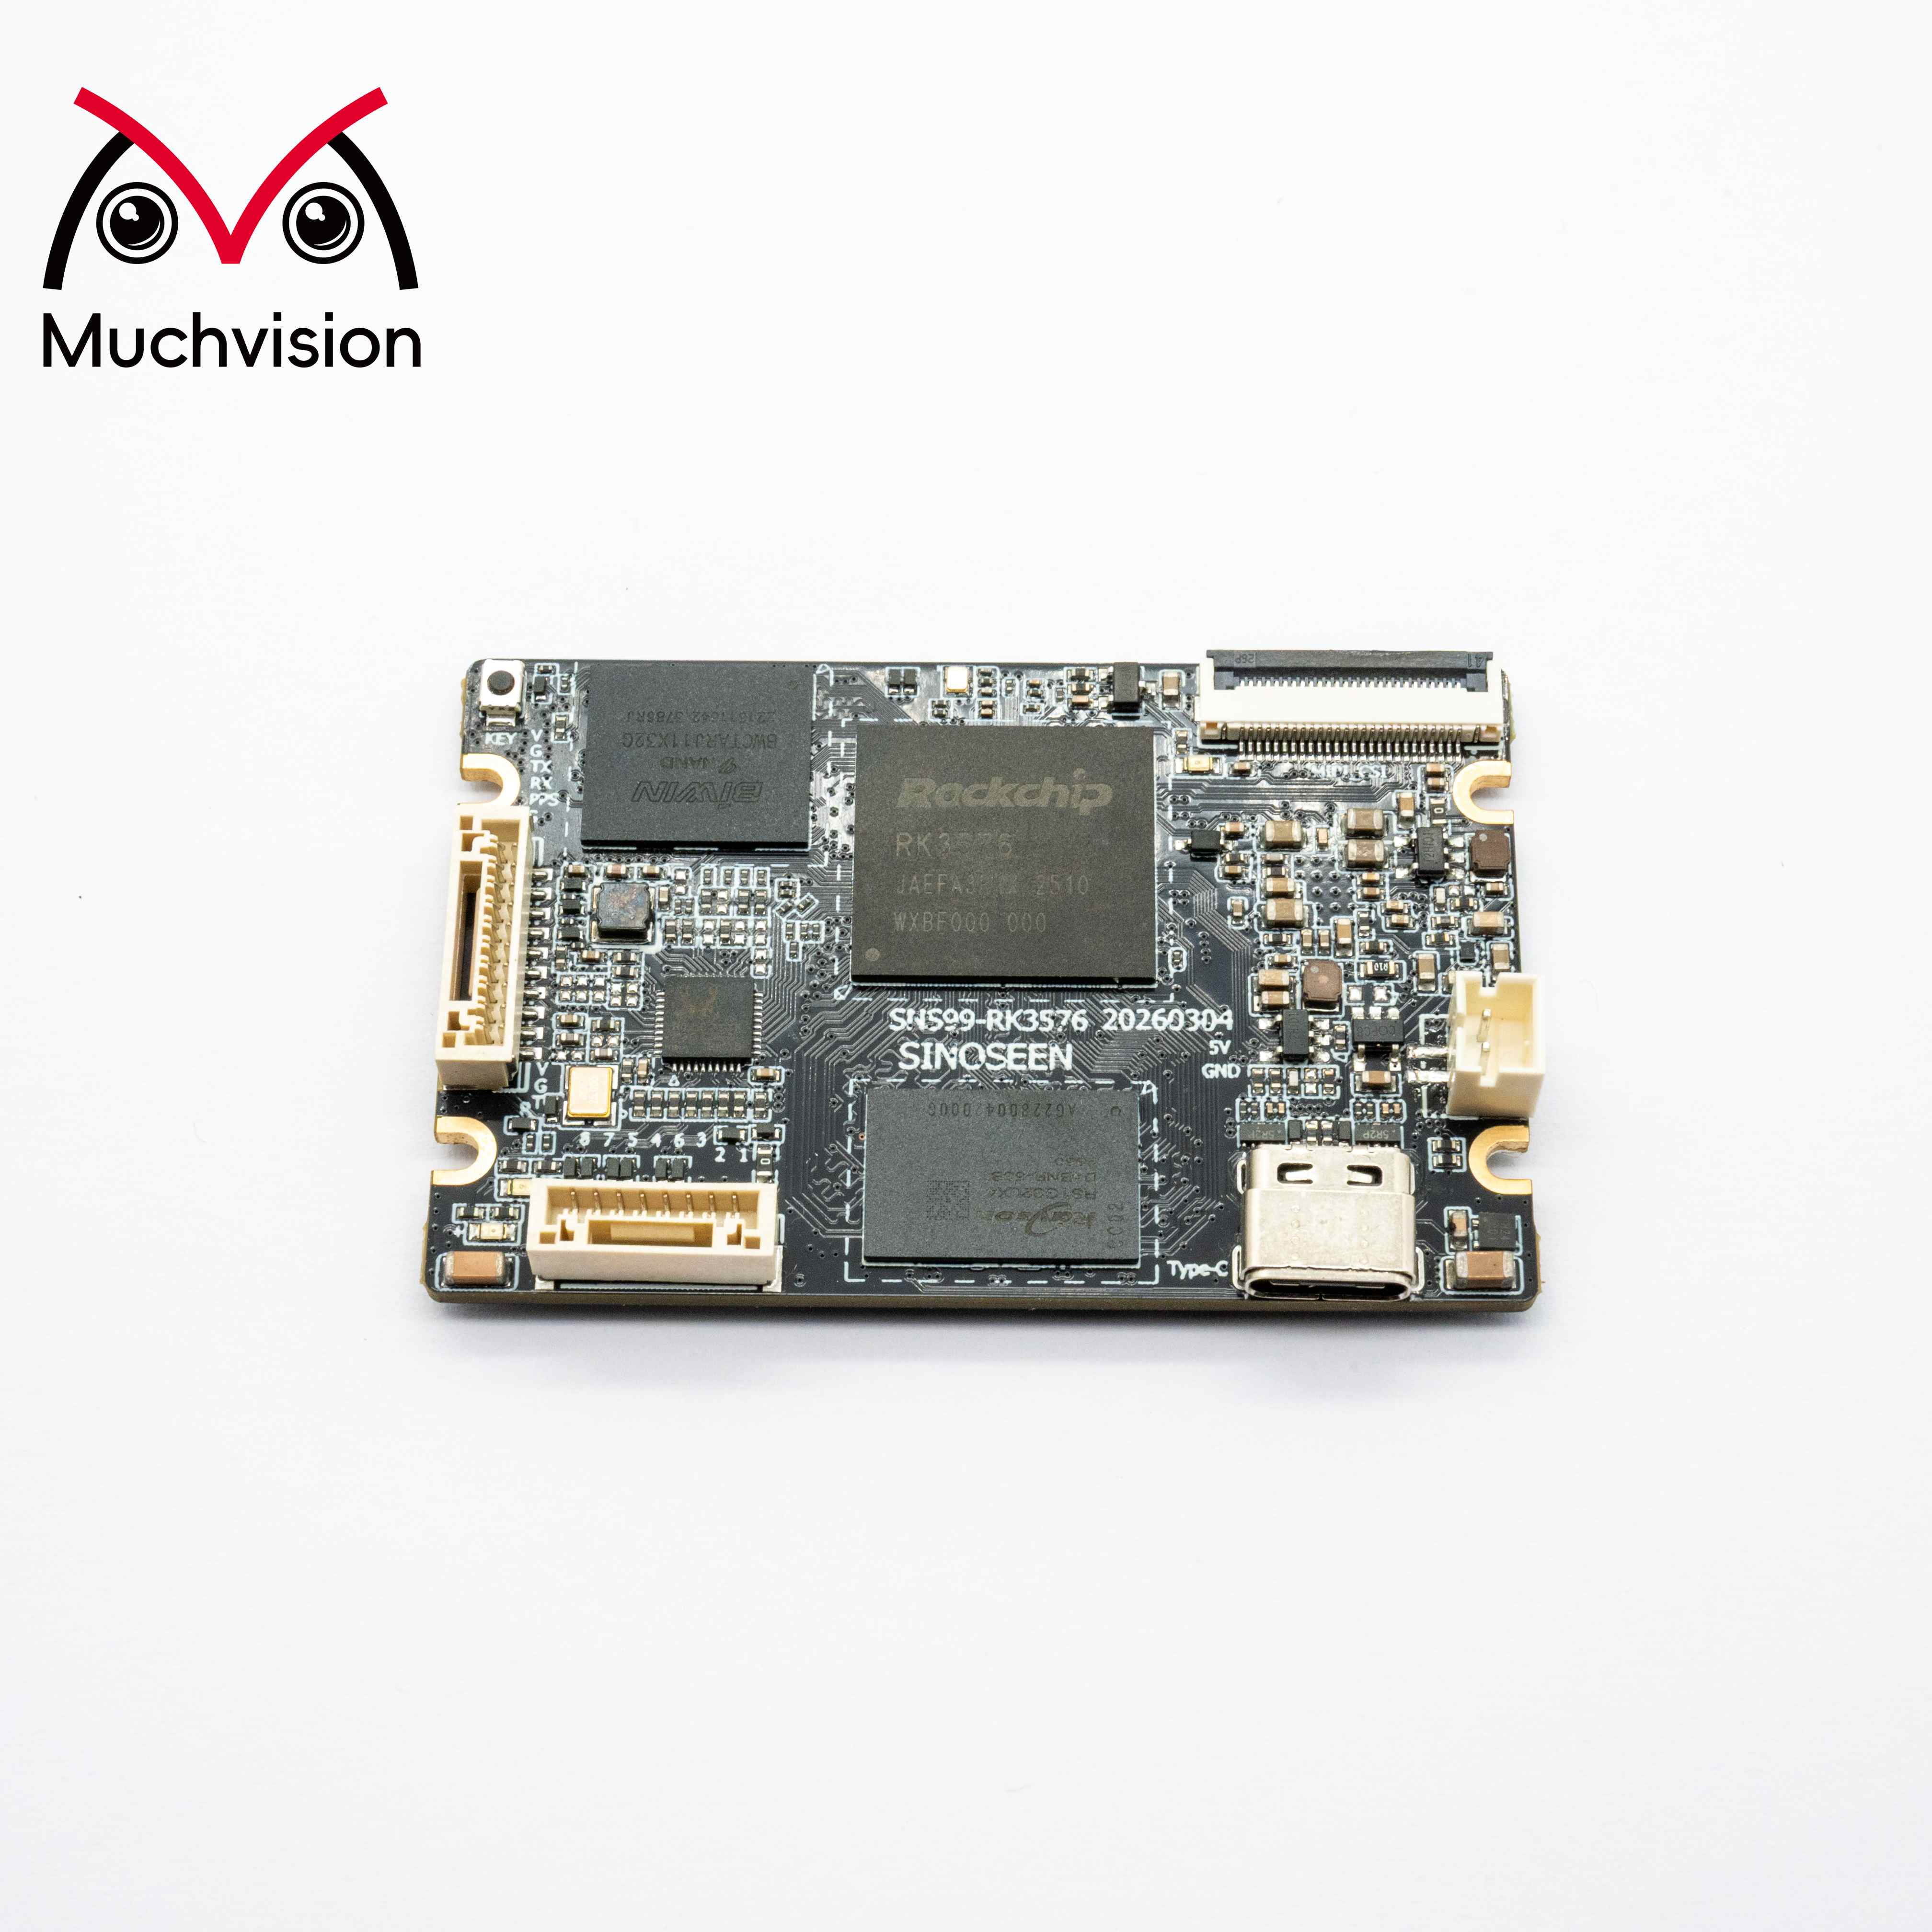
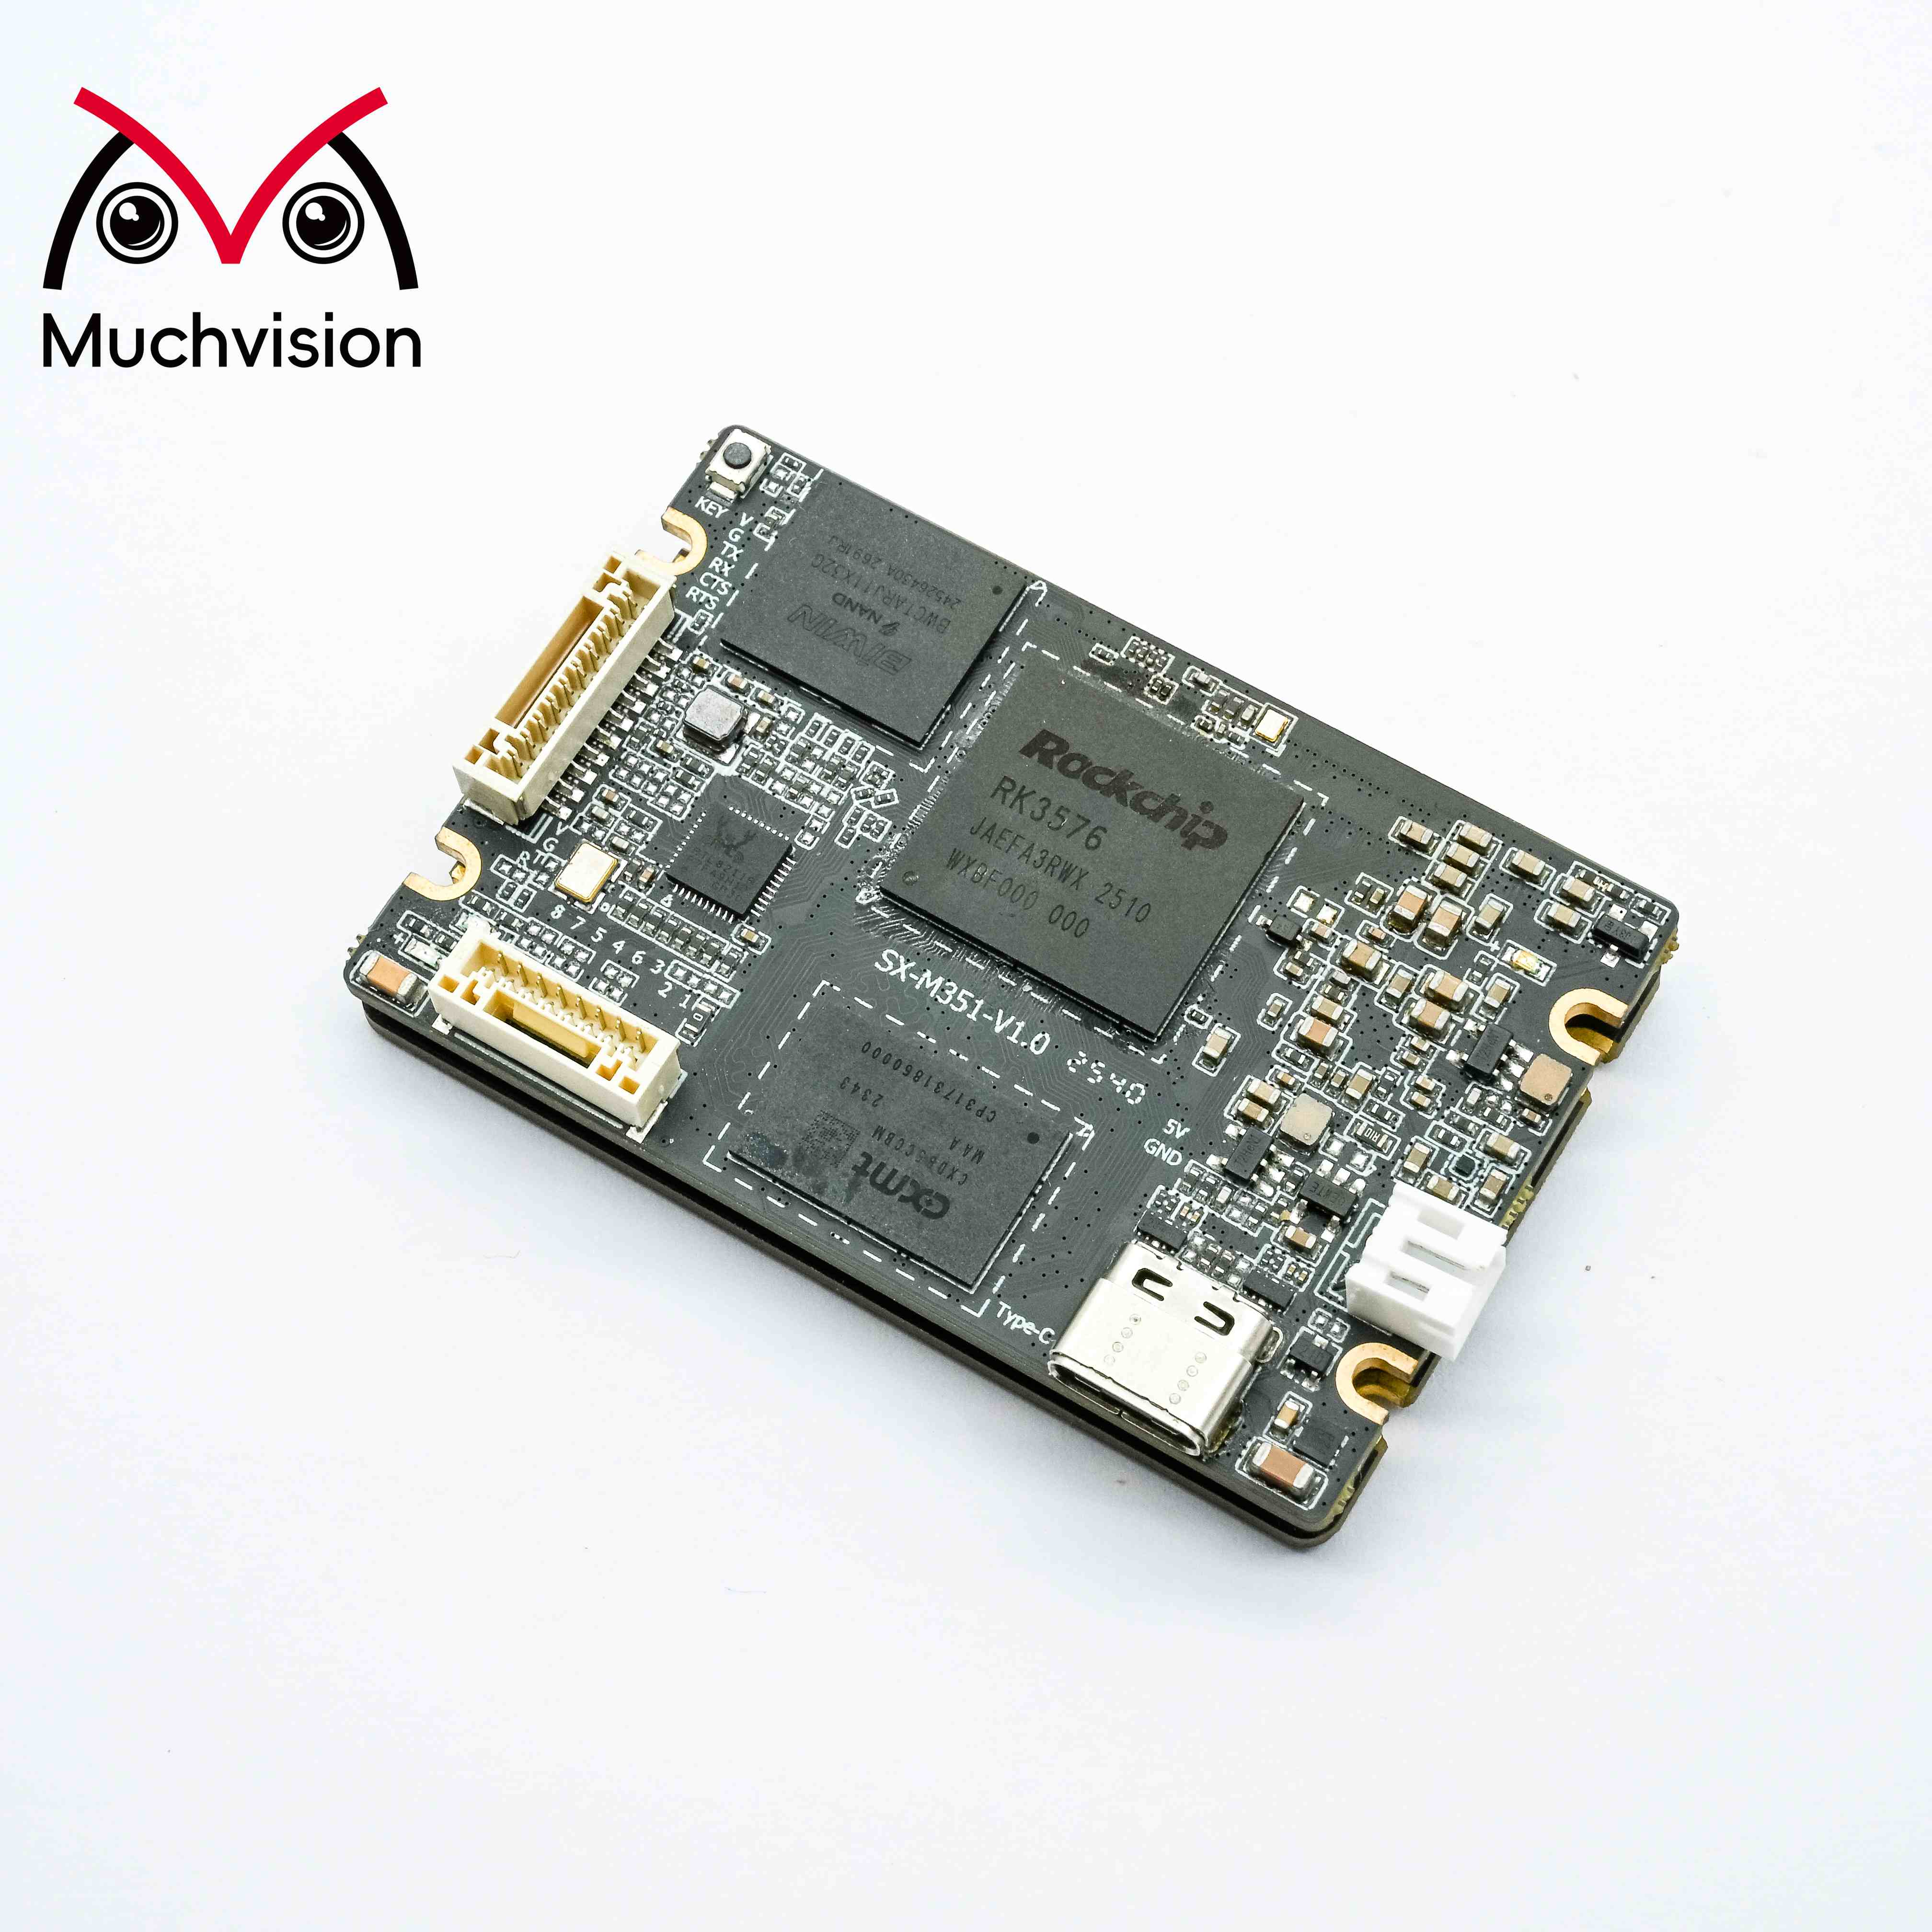
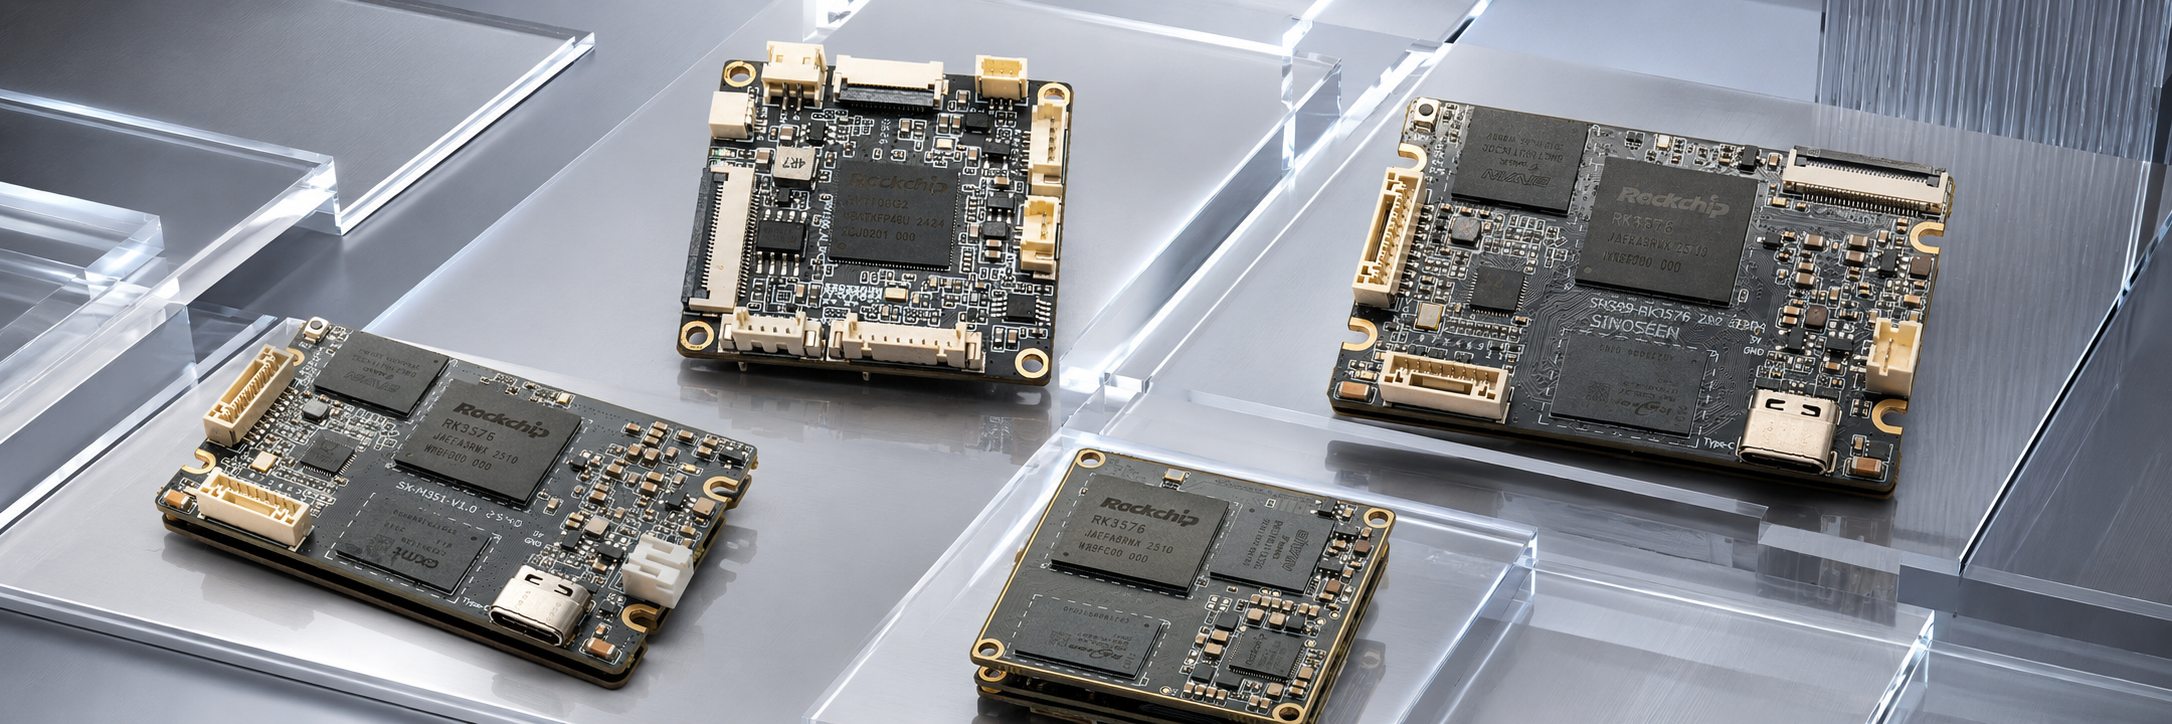
Per soddisfare queste esigenze eterogenee di sistemi multi-telecamera, abbiamo sviluppato la scheda per visione MV11 a quattro telecamere con sincronizzazione hardware, progettata per sistemi che integrano telecamere con differenti requisiti di larghezza di banda.
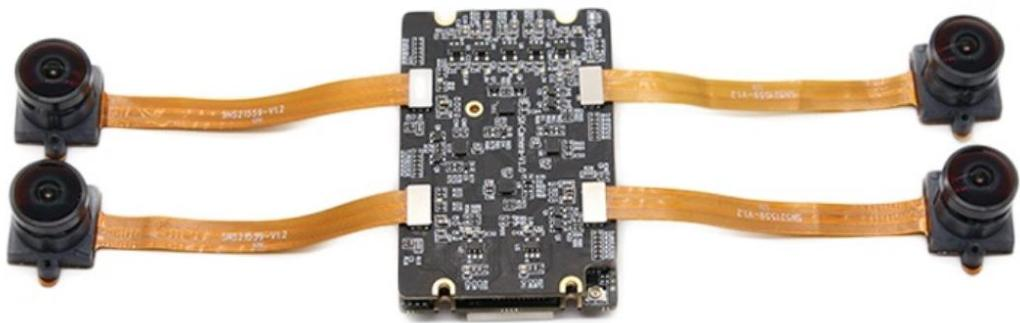
La sua configurazione principale di interfaccia comprende due porte MIPI CSI-2 a 4 corsie e due porte MIPI CSI-2 a 2 corsie. Le quattro interfacce MIPI indipendenti supportano un’attivazione sincrona a livello hardware su tutte e quattro le telecamere.
Le porte a 4 corsie possono collegare sensori ad alta risoluzione, come l'IMX464, per acquisizioni video 4K ad elevata frequenza di fotogrammi e flussi dati RAW di grandi dimensioni. Le porte a 2 corsie possono collegare sensori con otturatore globale come l'IMX662, l'AR0234 e l'OV9281, comunemente scelti per VIO/SLAM. Tutte e quattro le porte possono inoltre essere configurate come connessioni a 2 corsie per pilotare quattro telecamere con otturatore globale, ad esempio per sistemi di visione a 360° o per VIO a quattro telecamere.
Questa piattaforma risolve il compromesso tra larghezza di banda e numero di telecamere consentendo di combinare telecamere con diversi requisiti di larghezza di banda. Ciò riduce il rischio di scelta errata e accelera la validazione dei prototipi. È inoltre disponibile un servizio di personalizzazione per adattare la piattaforma alle specifiche applicazioni del cliente. Contattare [email protected] per discutere le proprie esigenze.
Il MV11 fornisce la seguente base hardware per il calcolo visivo-inerziale:
Processore: processore eterogeneo octa-core Rockchip RK3576, con 4 core A72 e 4 core A53 operanti fino a 2,2 GHz, più un NPU integrato da 6 TOPS. Supporta SLAM locale, VIO e inferenza AI sul dispositivo (edge), con precisioni multiple da INT4 a TF32.
Memoria e archiviazione: 4 GB di LPDDR4 e 32 GB di eMMC 5.1 integrati; entrambe sono personalizzabili.
IMU: IMU a sei assi TDK ICM42670 integrata.
Connettività: Ethernet Gigabit, Wi-Fi 6 e Bluetooth 5.0 integrati.
Sistema operativo: Debian 12 come impostazione predefinita, con SDK per ulteriore sviluppo e personalizzazione del sistema.
Interfacce: USB 3.0 Type-C, interfacce seriali DEBUG e UART, inclusa una linea di sincronizzazione temporale PPS per il debug e la sincronizzazione esterna.
Dimensioni: 61 × 40 × 9 mm, adatte all’integrazione in robot e dispositivi embedded.
I sensori già abilitati includono IMX464, IMX662 e AR0234. Altri moduli fotocamera MIPI CSI-2 possono essere supportati tramite adattamento specifico per il cliente.
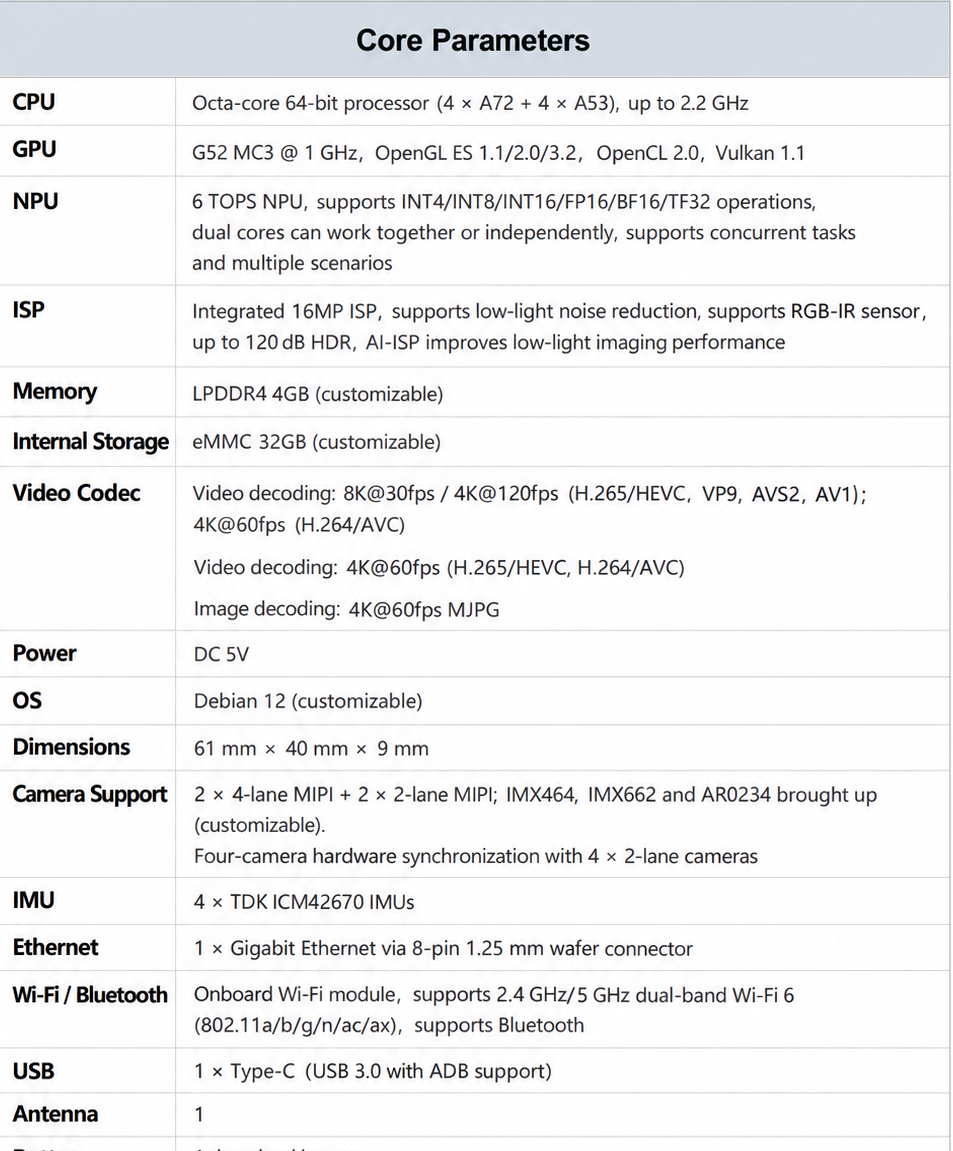
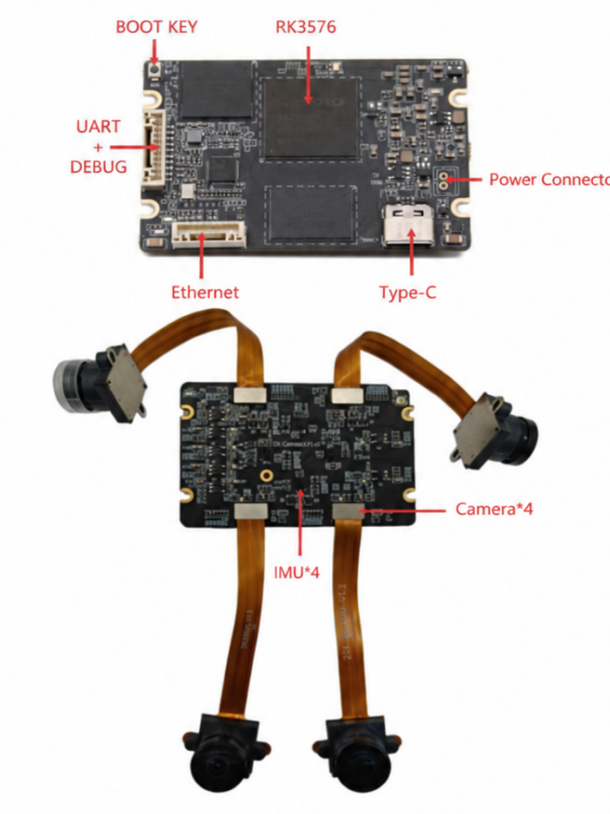
Le applicazioni includono sistemi di telecamere ad alta risoluzione e a otturatore globale per robot umanoidi e quadrupedi; sistemi a quattro telecamere con sincronizzazione hardware per la visione a 360° in ambito ispettivo industriale e per veicoli autonomi a bassa velocità; validazione rapida di algoritmi SLAM/VIO per team di ricerca; e personalizzazione end-to-end che copre hardware, driver, sistemi operativi e integrazione dei sensori.
Ritornando alla domanda originale, i principi di selezione sono ora chiari:
Per SLAM multi-telecamera, VIO e telecamere industriali a otturatore globale con risoluzione 1080p–2K, privilegiare le interfacce a 2 lane per collegare un numero maggiore di telecamere a minor costo.
Per risoluzioni 4K, elevate frequenze fotogrammi e uscite RAW ad alto consumo di larghezza di banda, scegliere interfacce a 4 lane, ricordando che le risorse PHY limitano il numero totale di telecamere.
Per progetti che combinano telecamere ad alta larghezza di banda con più telecamere a otturatore globale, privilegiare una piattaforma con interfacce miste a 2 e 4 corsie, come la MV11, anziché scegliere tra larghezza di banda e numero di telecamere.
Per il posizionamento dinamico SLAM/VIO, privilegiare la sincronizzazione hardware rispetto alla sola larghezza di banda.
Ciò che conta non è il numero di corsie in sé, ma se il sistema soddisfa tutti e tre i requisiti: risoluzione sufficiente, numero adeguato di connessioni per telecamere e sincronizzazione idonea.
Le schede campione MV11 sono disponibili per la validazione anticipata degli algoritmi e per i test sui prototipi. La personalizzazione end-to-end comprende hardware, driver, sistemi operativi e integrazione dei sensori. SDK e supporto tecnico sono forniti per applicazioni nel settore della robotica, della visione industriale e della ricerca, per aiutare i clienti a mettere in funzione i propri prodotti.
Per ulteriori informazioni, contattare [email protected] per discutere la selezione del prodotto e i test sui prototipi.
 Notizie in primo piano
2026-11-06
2026-10-29
2026-10-24
2026-10-23
2026-10-20
2026-10-19

 EN